Цифровые сервисы

VR-симулятор для обучения управлению техникой

Программно-аппаратный тренажёр для подготовки операторов наземных робототехнических комплексов. От проверки техники и учебных миссий до автоматической оценки действий — в реалистичной цифровой среде.

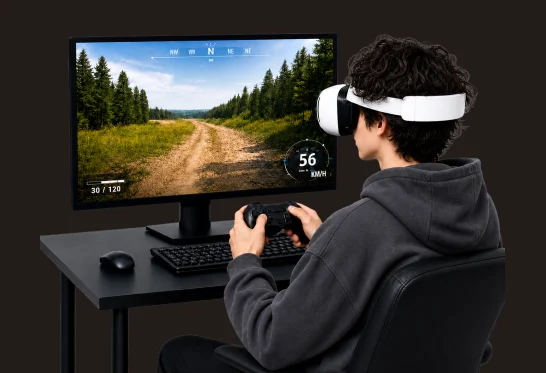
VR-тренажёр для подготовки операторов: гарнитура, джойстик и цифровая среда

Задача

Организовать практическую подготовку операторов без постоянного привлечения реальной техники к каждому занятию.

Решение

Программно-аппаратный тренажёр: 3D-симуляция, физика техники, учебные сценарии, VR и автоматическая оценка действий.

Результат

Единая цифровая среда для индивидуальной и групповой подготовки, контроля навыков и сопровождения учебного комплекса.

Симулятор подготовки операторов НРТК

Разработали программно-аппаратный тренажёр для подготовки операторов наземных робототехнических комплексов — НРТК. Он охватывает путь от регламентной проверки техники до выполнения учебных миссий и автоматической оценки действий.

Система позволяет многократно отрабатывать практические навыки в реалистичной цифровой среде: индивидуально и в составе группы, без постоянного использования реальной техники.

Проблема

Подготовка операторов требует практической работы с техникой. Обучение на реальных НРТК связано с высокой стоимостью эксплуатации, риском повреждения оборудования, ограниченным количеством доступных машин и нагрузкой на инструкторский состав.

Обучающемуся необходимо освоить полный цикл работы с комплексом: подготовку техники, соблюдение регламентов, учебные сценарии и действия в разных эксплуатационных условиях.

Задача проекта — создать среду для многократной практики по единым стандартам. Она должна помогать повышать качество подготовки, сокращать затраты и риски, стандартизировать учебные процедуры и автоматизировать оценку навыков.

Решение

Спроектировали полноценную обучающую систему, которая объединяет учебные сценарии и миссии, 3D-симуляцию техники и окружения, физическую модель движения и автоматический контроль действий обучающегося.

Обучение построено вокруг полного эксплуатационного цикла: подготовка техники → выполнение миссии → послевыездная проверка → анализ действий → оценка результата.

Реалистичное поведение техники

На базе Unreal Engine 5.7+ и Chaos Physics реализовали трёхмерную среду и физическую модель движения. Главная задача — приблизить поведение цифрового НРТК к реальному поведению техники.

Симуляция учитывает:

  • состояние поверхности и уклон местности;

  • пробуксовку и скольжение;

  • препятствия и повреждения;

  • расход энергии;

  • качество каналов связи.

Это позволяет создавать учебные сценарии с эксплуатационными ограничениями и отрабатывать их в цифровой среде.

От проверки техники до учебной миссии

Подготовка в цифровом ангаре

До начала движения предусмотрена учебная проверка корпуса, антенн, аккумуляторных батарей, ходовой части, камер и систем управления. Её результаты учитываются при прохождении миссии и итоговой оценке.

Практические сценарии

Практическая часть охватывает управление НРТК, работу с манипулятором, перемещение грузов и командное взаимодействие. В системе предусмотрены разные учебные миссии, включая разведку, доставку и эвакуацию.

Завершение и разбор

После выполнения миссии учебный цикл включает послевыездную проверку, анализ действий и оценку результата.

Автоматическая оценка действий

Во время занятия система фиксирует последовательность действий, ошибки, нарушения регламентов, штрафные показатели и итоговый результат выполнения миссии. На основе этих данных формируется структурированный отчёт по прохождению.

Единые критерии контроля позволяют оценивать подготовку разных обучающихся и отслеживать результаты обучения на основе зафиксированных данных.

Launcher: запуск и сопровождение комплекса

Предусмотрели отдельный Launcher — единую точку доступа к системе и её сопровождению. В одном интерфейсе доступны:

  • запуск системы;

  • новые версии и обновления программы;

  • сводная статистика по результатам работы;

  • пользовательская документация.

Централизованное сопровождение упрощает эксплуатацию комплекса и поддержание актуальности программного обеспечения.

Локальное развёртывание и доступ

Система разворачивается на инфраструктуре заказчика, без необходимости передавать рабочие данные во внешние облачные сервисы.

Доступ к программному комплексу осуществляется по уникальному коду. Это позволяет ограничивать использование авторизованными пользователями и контролировать подключение к локальному окружению.

Такой подход учитывает работу с внутренними учебными сценариями, телеметрией, результатами подготовки и эксплуатационными данными.

Программная и аппаратная части

Проект объединяет программное обеспечение с физическим тренажёрным комплексом. Предусмотрена работа с VR-гарнитурой и специализированным джойстиком управления: обучающийся взаимодействует с цифровой техникой через оборудование, приближенное к рабочему месту оператора.

Решение потребовало совместить 3D-разработку, физическое моделирование, логику учебных сценариев, телеметрию, VR, интеграцию с оборудованием, локальное развёртывание и организацию доступа.

Результат

Создали единую цифровую среду для практической подготовки операторов НРТК: от первого осмотра техники до учебной миссии, автоматического контроля действий и оценки навыков.

Возможности комплекса направлены на следующие эффекты:

  • Снижение нагрузки на инструкторов за счёт автоматической фиксации действий, ошибок и результатов.

  • Снижение риска повреждения реальной техники во время первоначальной и повторной подготовки.

  • Сокращение затрат на практическое обучение благодаря меньшей зависимости от постоянного использования НРТК.

  • Ускорение подготовки операторов без необходимости пропорционально увеличивать парк учебной техники.

  • Стандартизация обучения через единые сценарии, регламенты и критерии оценки.

  • Повышение безопасности подготовки за счёт переноса сложных и потенциально рискованных ситуаций в цифровую среду.

  • Накопление объективных данных о результатах обучения для контроля качества подготовки.

  • Централизованное сопровождение: обновления, статистика и документация доступны через Launcher.

  • Контроль доступа и защита рабочих данных благодаря локальному развёртыванию и доступу по уникальному коду.

Технологии

Unreal Engine 5.7+, Chaos Physics, VR. Трёхмерная симуляция, физическое моделирование, телеметрия, интеграция с аппаратным оборудованием и локальное развёртывание.

Компетенции Техсофт в проекте

В одном решении объединили 3D-симуляцию, физическую модель, учебные сценарии, автоматическую оценку, телеметрию, VR и оборудование. Дополнительно подготовили средства эксплуатации: локальное развёртывание, контролируемый доступ, обновления, статистику и документацию через Launcher.

Такой подход применим к промышленным тренажёрам, цифровым двойникам, обучающим комплексам и симуляторам специальной техники. Дорогой, сложный или потенциально рискованный для обучения процесс можно перенести в цифровую среду, сохранив необходимую физику, логику, сценарии и контроль.